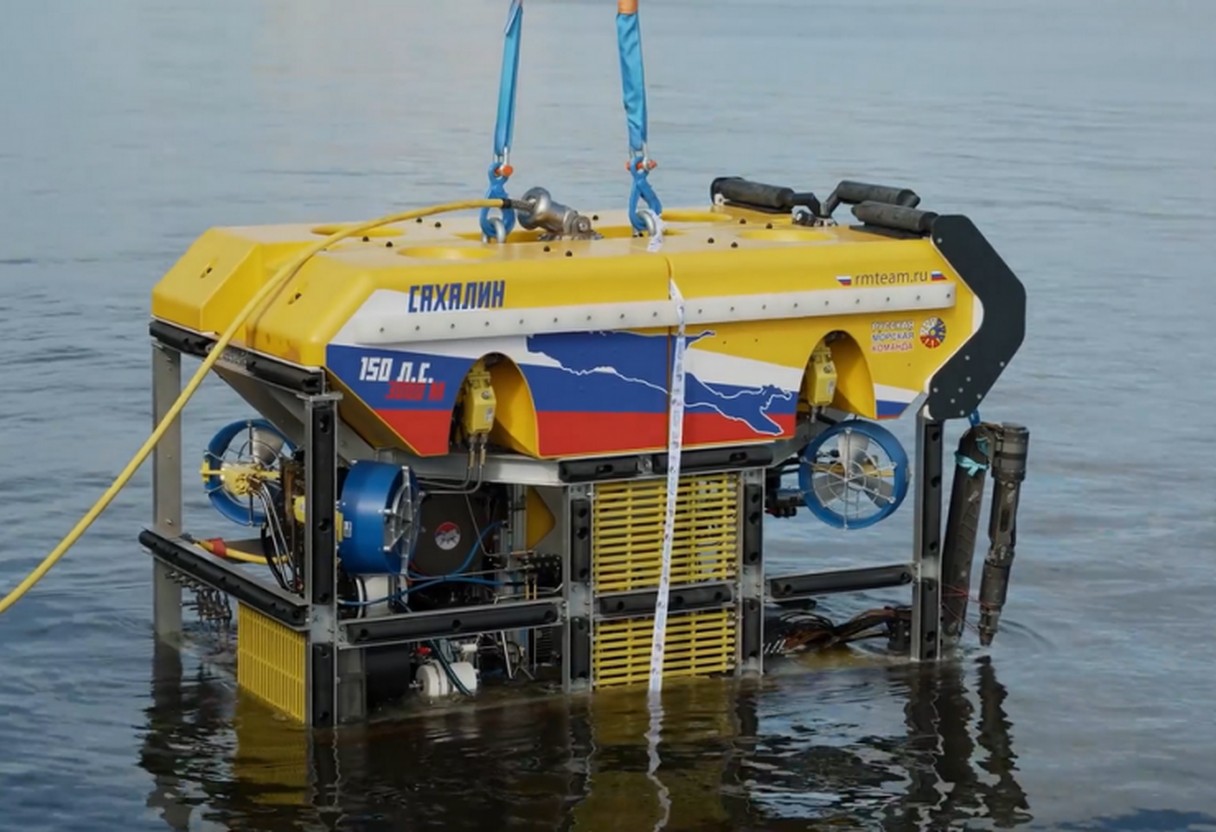
В Петербурге начались морские испытания телеуправляемого подводного аппарата «Сахалин». Разработчики называют его первым российским роботом тяжёлого рабочего класса: машина массой около 4,5 тонны должна обследовать и монтировать оборудование на глубинах до 3000 метров.
На борту нет ни пилота, ни водолаза, но аппарат всё равно не отпускают в самостоятельное плавание. С судном его связывает длинный кабель, а движениями и двумя механическими «руками» управляют люди с поверхности.
Короткий ответ: «необитаемый» здесь не означает «автономный». Кабель непрерывно передаёт роботу питание и команды, а наверх — видео и показания приборов. Два разных манипулятора позволяют одной «рукой» удерживать объект, а другой выполнять более точную операцию или пользоваться инструментом. Такой комплекс нужен не для прогулки по морскому дну, а для долгой тяжёлой работы возле скважин, трубопроводов и кабелей.
Что именно начали испытывать в Петербурге
«Сахалин» создавали три года команда фонда «Люди моря», инженеры «Русской морской команды» и компания «Фертоинг». В проекте также участвует «Газпром Шельфпроект». За основу взяли практический опыт эксплуатации зарубежных аппаратов, которыми «Фертоинг» занимался более десяти лет.
Получилась машина размером примерно 3,5 на 2 на 2 метра. В воздухе она весит около 4,5 тонны, перемещается с помощью восьми движителей и рассчитана на работу с навесным оборудованием. Максимальная заявленная глубина — 3000 метров.
Но нынешний этап проходит не на трёх километрах, а в акватории Комплекса защитных сооружений Санкт-Петербурга. В 2026 году разработчики намерены проверить энергетический комплекс и автоматические функции программного обеспечения. Испытания на промышленном шельфе Охотского моря заявлены на 2027 год.
Это важная граница: первый выход в воду подтверждает работоспособность собранного комплекса в прибрежных условиях, но ещё не доказывает готовность к многосуточной работе под огромным давлением и течением возле реального подводного объекта.
Почему необитаемый робот остаётся на привязи
Подводные аппараты делятся как минимум на два близких, но разных семейства. Автономный аппарат получает программу, уходит под воду без постоянной связи и возвращается с записанными данными. Телеуправляемый аппарат, или ROV, остаётся продолжением судна: пилот видит изображение в реальном времени и сразу меняет движение машины.
По объяснению американского Национального управления океанических и атмосферных исследований, трос-кабель такого робота одновременно несёт питание и сигналы управления, а обратно возвращает видео и данные. Для рабочего аппарата это принципиально. Камеры, прожекторы, восемь движителей, гидравлика и инструменты требуют гораздо больше энергии, чем небольшой наблюдательный дрон.
Аккумулятор сделал бы время работы зависимым от запаса энергии. Кабель позволяет получать электричество от судна и работать сменами. «Сахалином» должны управлять три человека: основной пилот, оператор манипуляторов и руководитель смены. В море предусмотрены две смены по 12 часов.
За это приходится платить зависимостью от судна. Кабель создаёт сопротивление воде, может зацепиться за конструкцию и передаёт аппарату часть движения поверхности. Поэтому судно должно точно удерживать позицию, а спусковая система — управлять длиной и натяжением линии.
Что происходит с машиной на глубине трёх километров
Через каждые десять метров глубины давление воды увеличивается примерно на одну атмосферу. На отметке 3000 метров внешнее давление составляет около 300 атмосфер, или примерно 30 мегапаскалей. Оно действует не только сверху, а со всех сторон одновременно.
Открытая металлическая рама сама по себе не обязана быть герметичной: вода свободно проходит между её элементами. Но электроника, разъёмы, камеры, двигатели и другие чувствительные узлы должны либо находиться в прочных герметичных корпусах, либо быть специально рассчитаны на внешнее давление.
Большая масса в воздухе тоже не означает, что под водой аппарат камнем лежит на дне. Плавучие блоки компенсируют значительную часть веса, а движители позволяют идти вперёд, вбок и по вертикали, разворачиваться и удерживать положение возле оборудования. Для рабочего робота важнее не высокая скорость, а способность оставаться устойчивой платформой, пока манипуляторы выполняют операцию.
Зачем роботу две разные «руки»
На «Сахалин» устанавливаются манипуляторы с пятью и семью степенями свободы. Степень свободы — это отдельное независимое движение: поворот, сгибание или перемещение звена. Чем их больше, тем ближе траектория механизма к движению человеческой руки, но тем сложнее управление.
По объяснению разработчиков, один манипулятор предназначен для захвата и переноса объектов, второй — для более тонких действий и сменного инструмента. На практике две «руки» позволяют удерживать деталь или опираться на конструкцию одной стороной и одновременно подключать разъём, работать с клапаном или выполнять монтаж другой.
Именно манипуляторы отделяют тяжёлый рабочий класс от аппарата-наблюдателя. Камера может найти повреждение трубы, но не заменит оборудование и не подключит гидравлическую линию. «Сахалин» заявлен для обследования скважин, трубопроводов и кабельных трасс, монтажа, поисковых и аварийных операций, а также пусконаладочных работ.
Почему 70% — честнее, чем «полностью отечественный»
Разработчики самостоятельно выполнили расчёты и математическое моделирование, подготовили конструкторскую документацию, программное обеспечение и систему управления. Электронную часть они называют российской. Однако доля отечественных комплектующих всего комплекса сейчас оценивается примерно в 70%.
Поэтому «Сахалин» неправильно называть полностью локализованным. Оставшиеся компоненты могут быть критичны не меньше корпуса или программы, а реальная импортонезависимость проверяется не только происхождением деталей, но и возможностью обслуживать аппарат, ремонтировать его и повторять производство без недоступных поставок.
С другой стороны, это уже не покупка готовой зарубежной машины. Российская команда собрала собственную архитектуру на основе опыта эксплуатации нескольких иностранных систем и получила комплекс, который можно дорабатывать внутри страны. Разработчики прямо говорят, что долю отечественных узлов ещё предстоит увеличивать.
У компании «Фертоинг» есть опыт реальных глубоководных работ. Ещё в 2012 году её зарубежный аппарат Triton обследовал затонувшую платформу «Кольская» на глубине более километра и участвовал в строительстве подводного добычного комплекса на Киринском месторождении.
Именно такие машины теперь должен заменить российский комплекс. Но церемония и первое погружение — только начало этой замены. Дальше нужны испытания под расчётным давлением, проверка кабеля и спусковой системы, работа манипуляторов в течении, надёжность электроники и длительные смены без отказов.
Поэтому главный результат сегодняшнего этапа сформулирован довольно просто: тяжёлый российский ROV уже существует в металле и вошёл в программу морских испытаний. А доказательством зрелости станет не цифра 3000 в характеристиках, а выполненная работа на шельфе, после которой аппарат вернётся на палубу вместе с данными и исправным оборудованием.
Источники: официальное сообщение фонда «Люди моря»; характеристики аппарата и данные о локализации; опыт глубоководных работ компании «Фертоинг»; NOAA об устройстве и работе телеуправляемых подводных аппаратов; материал об испытаниях и назначении манипуляторов.